Gestione missioni WMS
Gestione missioni WMS
Flussi missioni animati
. Il magazzino: posti, stati, attori
- Ubicazione: corsia, campata, livello, piano. Livello 1 = picking a terra (dove si prelevano i colli per gli ordini); livelli 2..12 = stocking in altezza (lo stock dell'articolo, i pallet di riserva); livello 0 = carico/scarico; catasta = pallet accatastati a terra.
- Stato del posto: 0 libero, 1 preallocato (prenotato da una missione), 2 occupato, 8 indisponibile, 9 bloccato.
- Campate pari e dispari = i due lati di una corsia.
- Tipo magazzino: normale (un articolo per livello di stocking), saturo, dinamico (piu' articoli nella stessa campata, sempre col controllo dell'altezza).
- UC = unita' di carico (pallet o collo identificato da SSCC). Palmare = terminale dell'operatore.
- Attori: ufficio (avvia gli allestimenti), picker (preleva ai picking e compone le UC), carrellista (muove i pallet con il carrello elevatore: allocazioni e abbassamenti), server SIGEA (generatori, servizio messaggi, smistamento, elaboratori delle risposte).
2. Allocazione di un pallet in entrata: il «pendolino»
Quando: l'operatore legge l'SSCC di un pallet ricevuto (missione su iniziativa ABBS17) oppure l'entrata merce chiede l'allocazione. Catena: palmare → DABBSE1D → UANLOC4D → GPREUB4D → UFINUB4D.
Come si sceglie il posto (UFINUB4D):
- Altezza del pallet = strati × altezza confezione + altezza del supporto + tolleranza. Si prende dalla tabella delle altezze del magazzino la prima altezza ≥ a quella del pallet.
- Picking dell'articolo: se l'articolo ha un picking e questo puo' ricevere, il pallet va a picking. Il picking riceve solo se: parametro «allocazione a picking» attivo (o articolo di tipo 91/92), nessuno stock a stocking dello stesso articolo (salvo tipo 91), e posto libero o con capienza residua. Non esiste un criterio «giacenza zero»: un picking con merce riceve ancora, se ha posto e non c'e' stock in alto.
- Perche' lo stock a stocking blocca il picking: rotazione. Il pallet in alto e' piu' vecchio e deve scendere lui, con un abbassamento; il nuovo non lo scavalca. Il tipo 91 e' l'interruttore per gli articoli dove la rotazione non conta.
- Pendolino sulle campate: dal picking dell'articolo si oscilla sulle campate vicine, prima lo stesso lato (+2, −2, +4, −4…) poi l'altro (+1, −1, +3, −3…), fino a 65 posizioni, passando alla corsia precedente o successiva quando si esce dalla corsia. Si accetta il primo posto libero (o, nel dinamico, con altezza residua sufficiente) la cui altezza basta.
- Intera corsia del picking, prima con altezza esatta poi con altezza maggiore.
- Corsie vicine alternate (prima la precedente, poi la successiva).
- Catasta, solo se il chiamante lo chiede (dopo il fallimento della ricerca normale, o per articoli «a catasta»).
Esito: il posto viene preallocato (stato 1, articolo assegnato se era libero), il pallet passa a «preallocato» (81), nasce la missione di allocazione ABBS1C per il carrellista. Esiti negativi: nessun posto; altezza fuori limiti; picking non trovato (l'articolo non ha picking e non esiste un picking libero da usare come punto di partenza).
Picking «9000»: quando dal palmare si assegna a un articolo un picking gia' occupato da un altro articolo, il sistema crea per l'articolo spodestato un picking «parcheggio» nella stessa corsia/campata con piano + 9000, con la sua merce. Non e' un indicatore di giacenza zero.
3. Abbassamenti automatici: stock → picking
Che cosa sono: la missione con cui il carrellista porta un pallet (ABBS01) o dei colli (ABBS08) dallo stock al picking, perche' il picking non basta a coprire l'allestimento.
Chi li fa partire (DABBSL3D, tipo di lavoro):
- modo classico (tipo 10): all'avviamento dell'allestimento, dopo che
GAGAUB4Dha calcolato il fabbisogno; - modo sincronizzato (tipi 13 e 12): dall'elaborazione della missione di avvio «SERVER» dell'allestimento; prima il tipo 12 (dallo stock alla porta di carico, pallet interi), poi il tipo 13 per i picking scoperti;
- cruscotto degli abbassamenti, entrata merce, trasferimenti tra depositi.
Condizioni: gestione abbassamenti attiva sul deposito e sul magazzino di picking; area operativa con i quattro magazzini (produzione, confezionamento, stocking, picking); picking assegnato all'articolo; BxT (colli per strato × strati) per ragionare a pallet interi.
Fabbisogno del picking = giacenza + colli gia' in abbassamento − prenotati − impegnati − scorta minima; se negativo mancano colli. Nel classico si arrotonda a pallet interi. Tetto: il fabbisogno e' limitato ai pallet registrati a stocking per l'articolo. Difetto confermato D-01: il tetto si calcola sul magazzino di picking anziche' di stocking: con codici di magazzino diversi il fabbisogno e' sempre zero e nessun abbassamento parte (dal 2026-03-04), senza alcun messaggio.
Scelta dello stock:
- magazzino senza allocazioni: i posti di stock dell'articolo in ordine corsia, campata, piano; «in abbassamento» sul posto; finito lo stock la riga parte comunque senza posto di prelievo;
- magazzino con allocazioni (pallet registrati): il pallet piu' vecchio per scadenza, impegnato, stato 82 «impegnato per abbassamento»; nasce un documento di servizio.
La missione: nasce «inserita» (0); sul picking cala il fabbisogno e cresce «in abbassamento»; a fine giro il generatore porta tutte le missioni del lotto allo stato chiesto dal chiamante («da affidare», 2). Il messaggio contiene da dove prelevare (corsia, campata, piano, SSCC) e dove portare (il picking).
La risposta (DABBSE1D): lo stock perde giacenza e «in abbassamento»/impegnato; il picking perde «in abbassamento», guadagna giacenza e ricalcola il fabbisogno; con allocazioni il pallet intero va sul picking (stato 3) o resta a stocking col residuo (stato 5). Risposta parziale (7): aggiorna ma non libera. Risposta conclusa (9) o annullamento da ufficio (D): si rilascia chiesto − portato; senza allocazioni si libera solo il picking (lo stock resta «in abbassamento»: difetto D-02). Risposta con errore (E): nessun rilascio (D-11). Una seconda «conclusa» viene invalidata.
Quando non parte (sempre senza messaggio): gestione spenta sul magazzino di picking; articolo senza picking; fabbisogno zero (tetto, D-01); avviamento «missione unica con N proposte» o ventilato; proposta senza spunta «abbassamenti».
Missioni su iniziativa: ABBS11/18 abbassamento fatto dal carrellista senza richiesta; ABBS17 allocazione con proposta del posto (capitolo 2); ABBS1D cambio picking dal palmare (picking 9000). Difetto D-01 di DABBSE1D: su iniziativa, senza allocazioni, la giacenza del picking viene sottratta invece che aggiunta.
4. Allestimenti con i palmari
Avviamento (GALPRC3D, ufficio): proposte di consegna con la spunta «missioni»; serve la gestione SSCC e dei dispositivi remoti sul deposito e nessuna UC gia' in missione. Fase 4 genera le missioni, fase 5 gli abbassamenti (classico), fase 6 le rilascia.
Generazione (DEODV03D): le UC (righe della proposta gia' divise in pila e posizione) vengono impacchettate in missioni, tutte nate «inserite» (0):
- EODV01 pallet interi della stessa pila («pile uguali»: stesso numero di pedane ≤ 7 e stesso articolo per posizione, da 2 a 33 pile per gruppo);
- EODV02 pallet e demi-pallet; EODV03 mix-pallet (al massimo 3 pile per missione, ci finiscono anche i piccoli pallet);
- EODV08 collettame a palmare (max 10 righe); 09/07/0A collettame a nastro, container, consumer unit;
- EODV05 missioni-tabella (anagrafiche); EODV00 missione di avvio per il «SERVER» (solo sincronizzato).
Righe in ordine pila → posizione → UC; ogni riga porta articolo, EAN, posto di picking da cui prelevare, colli, quantita', pila/posizione, UC, lotto e scadenza. La testata porta porta di carico e lato, cliente, citta', spedizioniere, note. Il messaggio arriva a 16000 caratteri. Ogni UC messa in missione passa a «generata missione».
Rilascio (fase 6): le missioni passano da 0 a 2 (non sincronizzato), a «!» da affidare con verifica (gestione abbassamenti 5) o a «3» per i pallet interi con missione collegata (gestione 6/7); la EODV00 a 2. Le missioni accorpate passano subito a 2.
Modo sincronizzato (DEODVE1D sulla missione SERVER): abbassamenti tipo 12 verso la porta di carico (i residui diventano UC collettame, pila 9900), poi tipo 13 per ogni picking scoperto; poi controllo di copertura; le missioni coperte passano «!» → 0 → 2 a fine giro (le figlie di un gruppo restano 0, le tabelle 05 si rilasciano solo da qui). Una missione mai coperta fa ripetere il giro senza limite (D-13) e trattiene le altre.
Il picker: riceve la missione, segue il palmare posto per posto, preleva i colli dal picking, compone l'UC sul pallet, la porta alla porta di carico e lato della testata, conferma (parziale o conclusa).
La risposta (DEODVE1D): la porta di carico diventa destinazione di ogni UC; ogni UC confermata diventa «allestita» (una seconda conferma crea una «nuova UC allestita», non sovrascrive); il pallet SSCC viene creato se manca; proposta e picking vengono assestati; solo con la risposta conclusa si storna l'impegnato non prelevato. Risposte «con errore» non hanno un ramo proprio.
Quando non genera (senza messaggio): proposta o cliente inesistenti; manca la spunta «missioni»; deposito senza SSCC/dispositivi; UC gia' in missione; Ce.Di. con allocazioni e articolo senza giacenza (UC «sospesa» 90).
5. Ciclo di vita delle missioni ai palmari
Tabelle: MRMM = missioni, MRMR = risposte. Ogni tipologia ha un generatore (scrive MRMM) e un elaboratore delle risposte (legge MRMR): abbassamenti DABBSL3D → DABBSE1D; allestimenti DEODV03D → DEODVE1D; entrata merce DENTML3D → DENTME1D; consegne DCONSL3D.
Stati della missione:
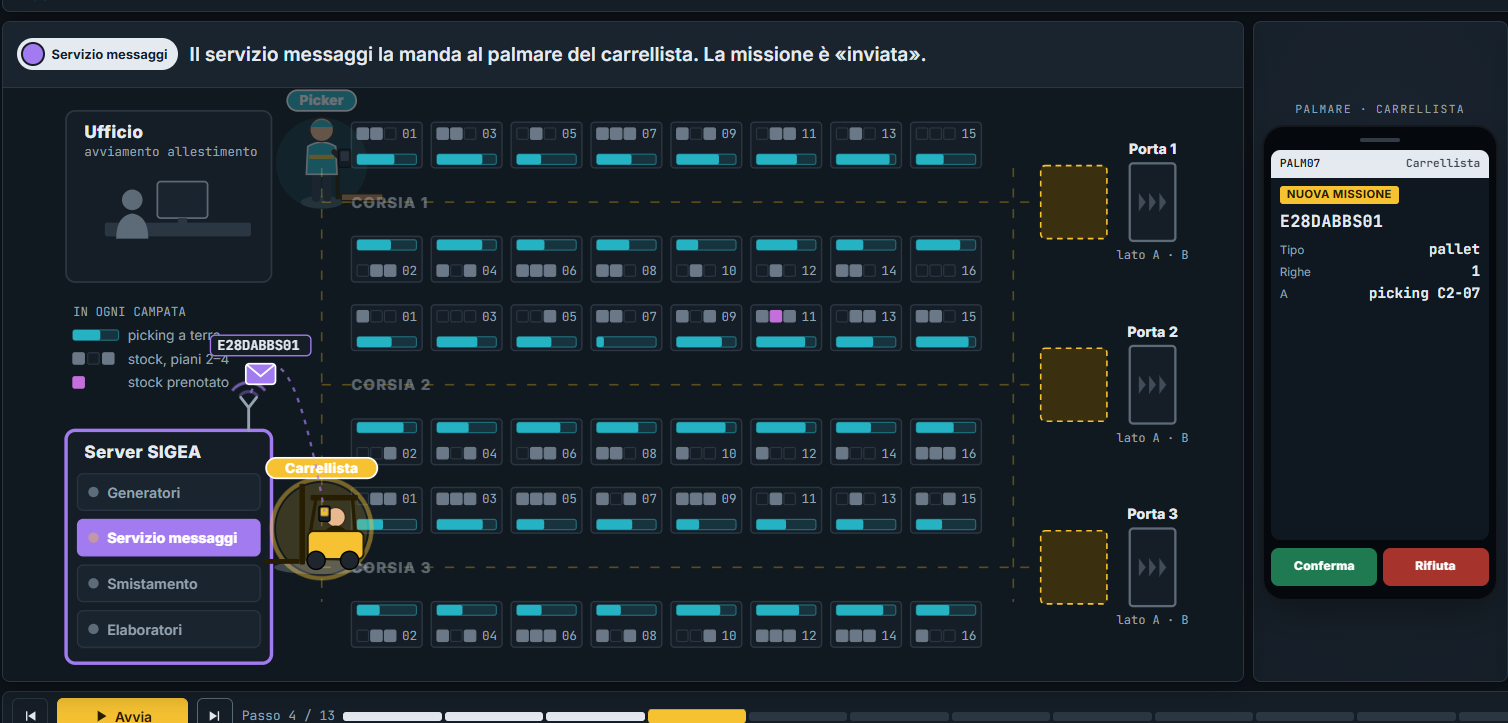
0 inserita ─(generatore, fine lotto)─▶ 2 da affidare ─(servizio messaggi)─▶ 4 inviata ─(conferma)─▶ 5 affidata
                                            ▲                                   │ rifiuto o 240 s senza conferma
                                            └───────────────────────────────────┘
5 affidata ─(risposta del palmare)─▶ 7 parziale · 9 completa · E con errore      altri: A su iniziativa (gia' eseguita),
                                                                                  D annullata (da ufficio), X invalidata
- Lo stato 7/9/E lo scrive il servizio messaggi (processo C
crmhs, fuori dal COBOL ma nel repo:legacy/eSDSW/SL/RMH/crmhs05x.c) all'arrivo della risposta, prima dell'elaborazione dei dati. - «Affidata» sono due stati: 4 inviata e 5 affidata. Il palmare puo' rifiutare.
- Missioni ferme in 4/5 (e risposte in 6/7) da piu' di 4 giorni vengono invalidate (X).
- Alla conclusione le missioni «integrative» della stessa missione vengono annullate anche se gia' in 2/4/5.
- Lo stato «C» vale solo per il web-service, mai per i palmari.
Scelta del palmare: priorita' 1..7 = palmare assegnato (ruolo compatibile, nessuna altra missione in 4/5); A..G (F = normale) = primo palmare libero della stessa area operativa con ruolo compatibile (prima per sigla di dettaglio, poi per sigla primaria). Un palmare ha una missione alla volta. Dispositivo «SERVER» = nessun palmare, il servizio scrive subito una risposta conclusiva.
Stati della risposta: 5 ricevuta (servizio) → 6 candidata (processo libero del modulo) → 7 in elaborazione (smistatore DBAxx30A, che sceglie l'elaboratore dalla sigla primaria E28DABBS0, E27DEODV0) → 9 elaborata; X invalidata. Tipi di risposta dal palmare: 7 parziale, 9 conclusa, E errore. Il palmare non manda mai «D»: la scrive solo l'annullamento da ufficio.
Missioni su iniziativa del palmare: «proposta» = lavoro gia' fatto, stato A + risposta conclusa subito; «autorizzazione» = stato 2 con priorita' libera F, affidata normalmente (anche a un altro palmare).
Il messaggio (protocollo AI): fino a 16000 caratteri in 4 colonne; sezione A = testata, sezione B = una riga per UC; ogni campo = codice AI di 4 caratteri + valore + fine riga (es. 0000 SSCC, 0001 EAN13, 0037 colli, 0030 quantita', 0010 lotto, 0015 scadenza, 9532 porta di carico). Campo vuoto o zero non scritto.
6. Le pagine animate
| pagina | scenari |
|---|---|
| Pendolino (allocazione) | ricerca del posto campata per campata con i controlli (altezza, stato, stock a stocking, capienza), magazzino normale/dinamico, picking che riceve o no («UC non allocata a picking direttamente» per rotazione) |
| Abbassamenti | modo classico e sincronizzato, fabbisogno, scelta dello stock con/senza allocazioni, stock finito, quando non parte |
| Missioni ai palmari (integrata) | 1 allestimento classico (16 passi) · 2 abbassamento ABBS01 (13) · 3 allestimento sincronizzato (11) · 4 risposta parziale (6) · 5 palmare che non conferma (5) · 6 su iniziativa del palmare (4) · 7 quando non parte (7). Doppio stepper missione/risposta, mappa con picker e carrellista col palmare, pannello palmare, pannello «il sistema fa» con controlli ✓/✗ e record toccati |
I dati delle animazioni sono di esempio; ogni passo e' tratto dai racconti validati.